

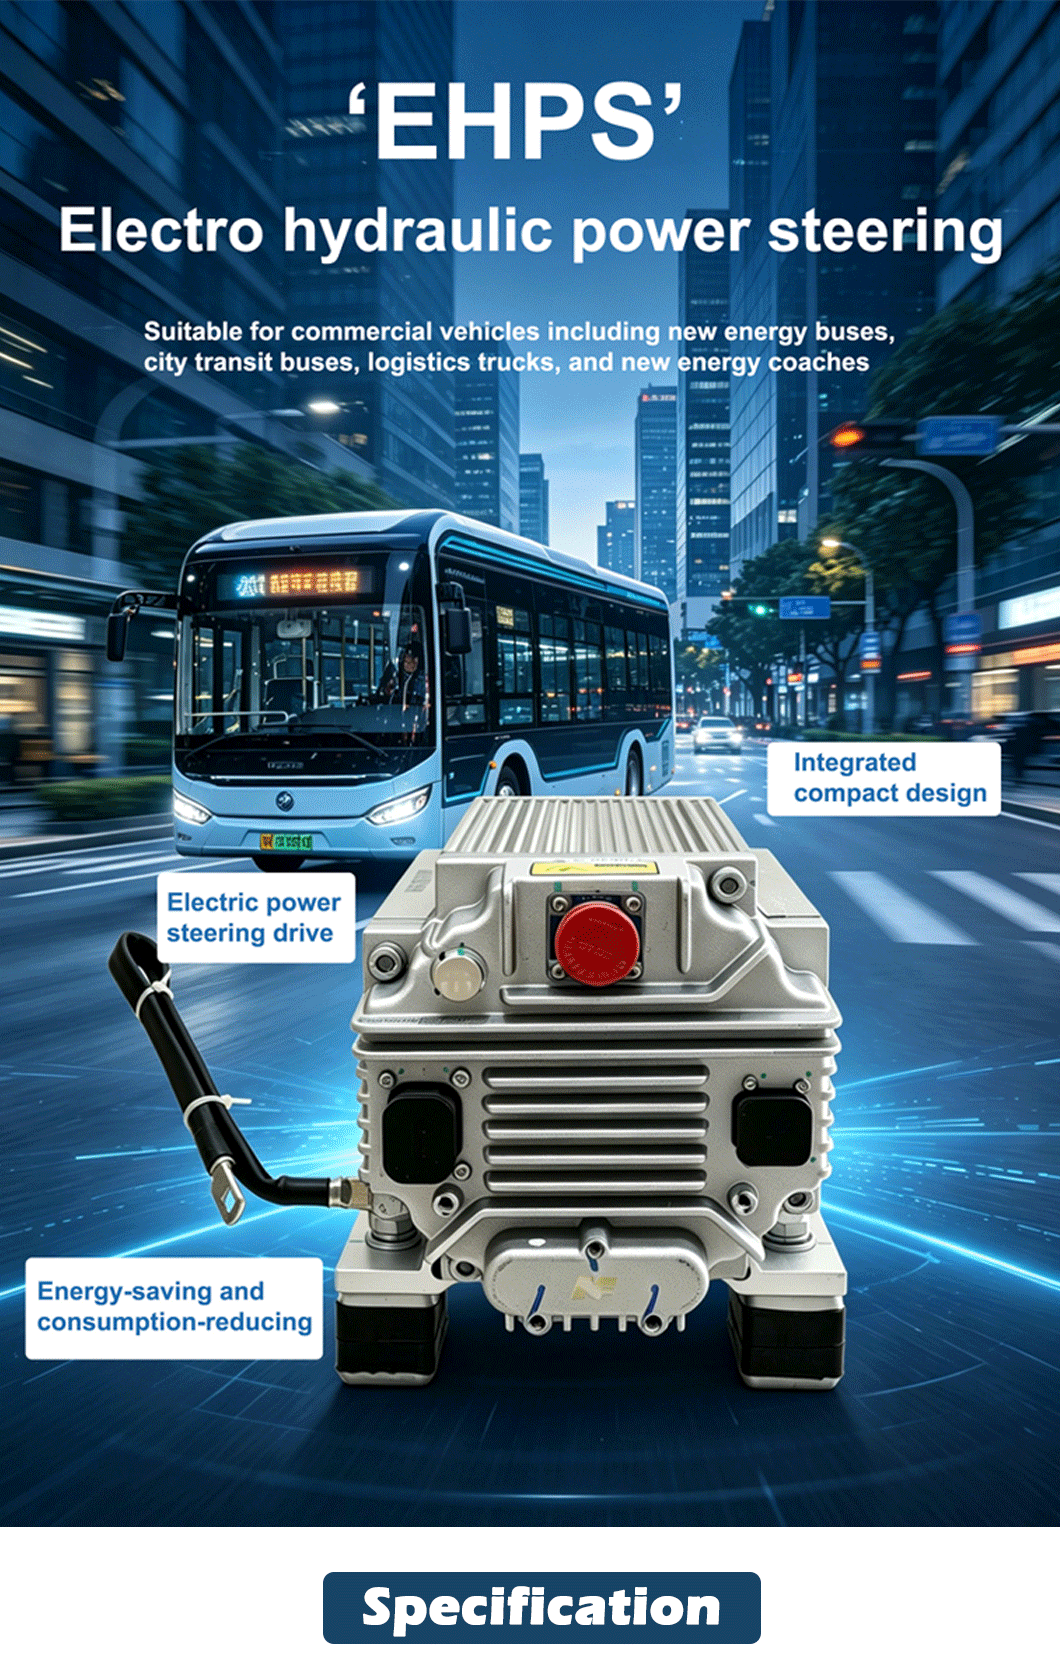
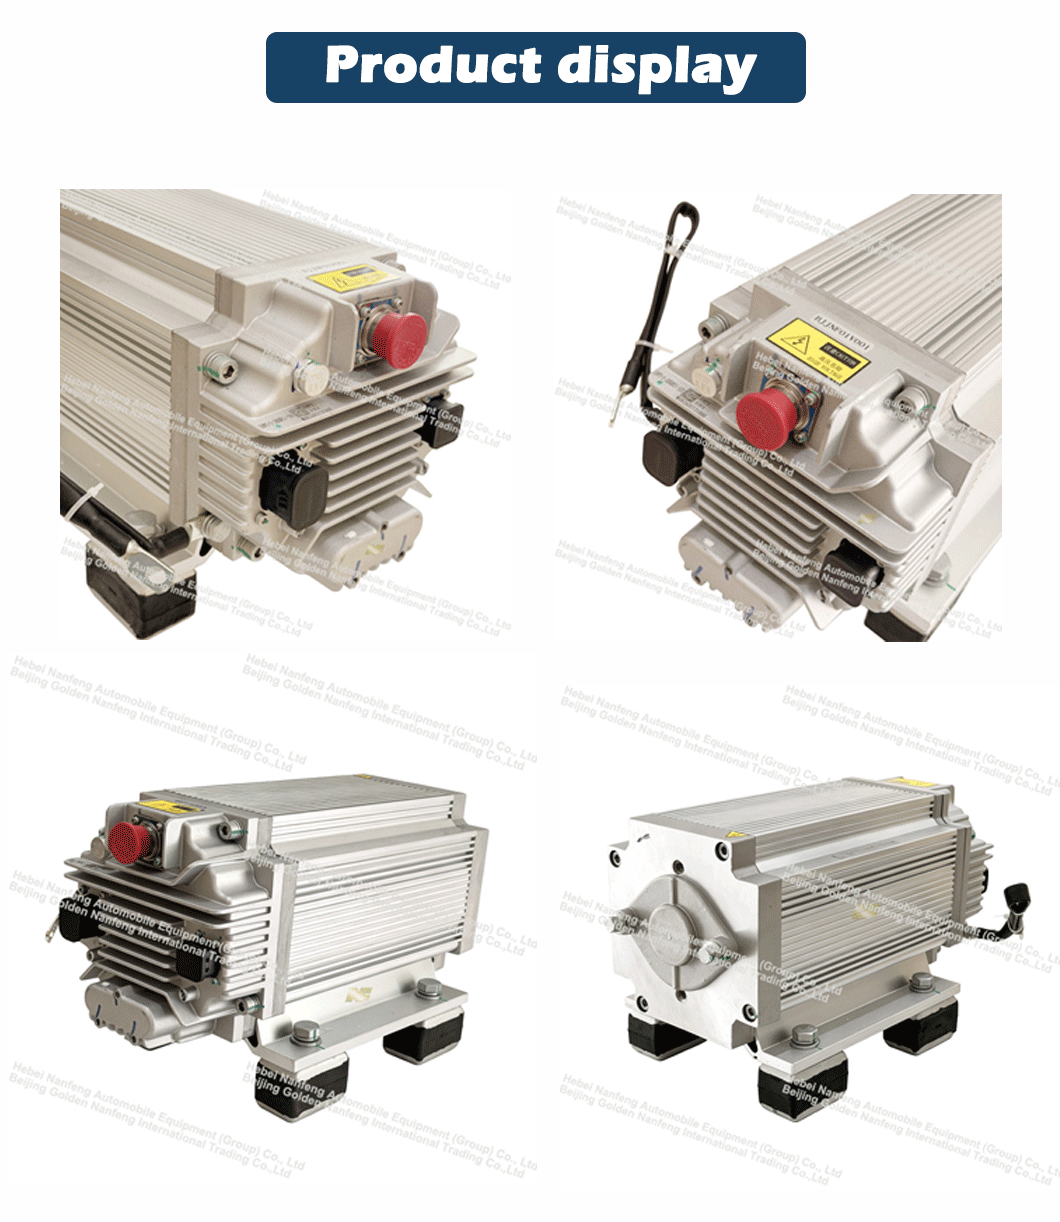
Sistema de dirección asistida eléctrica
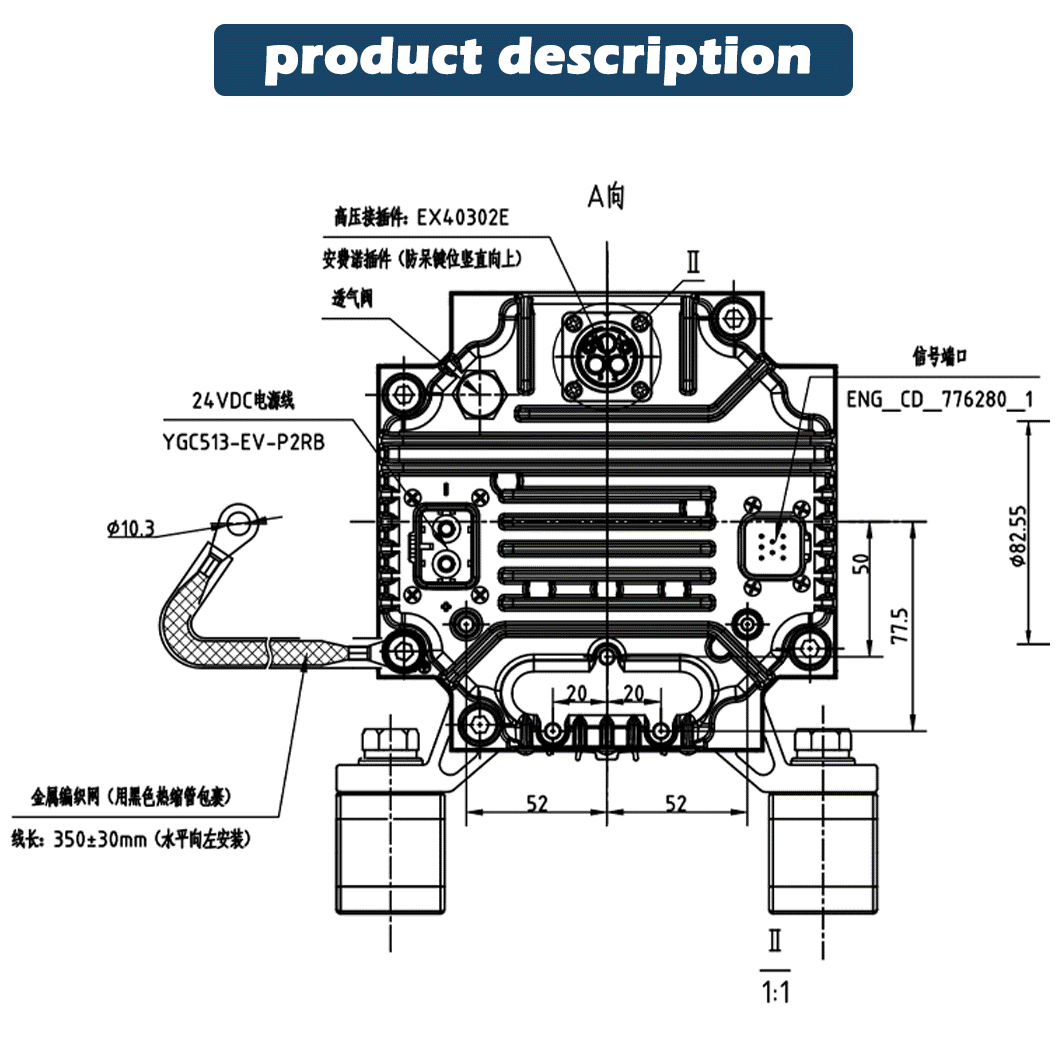
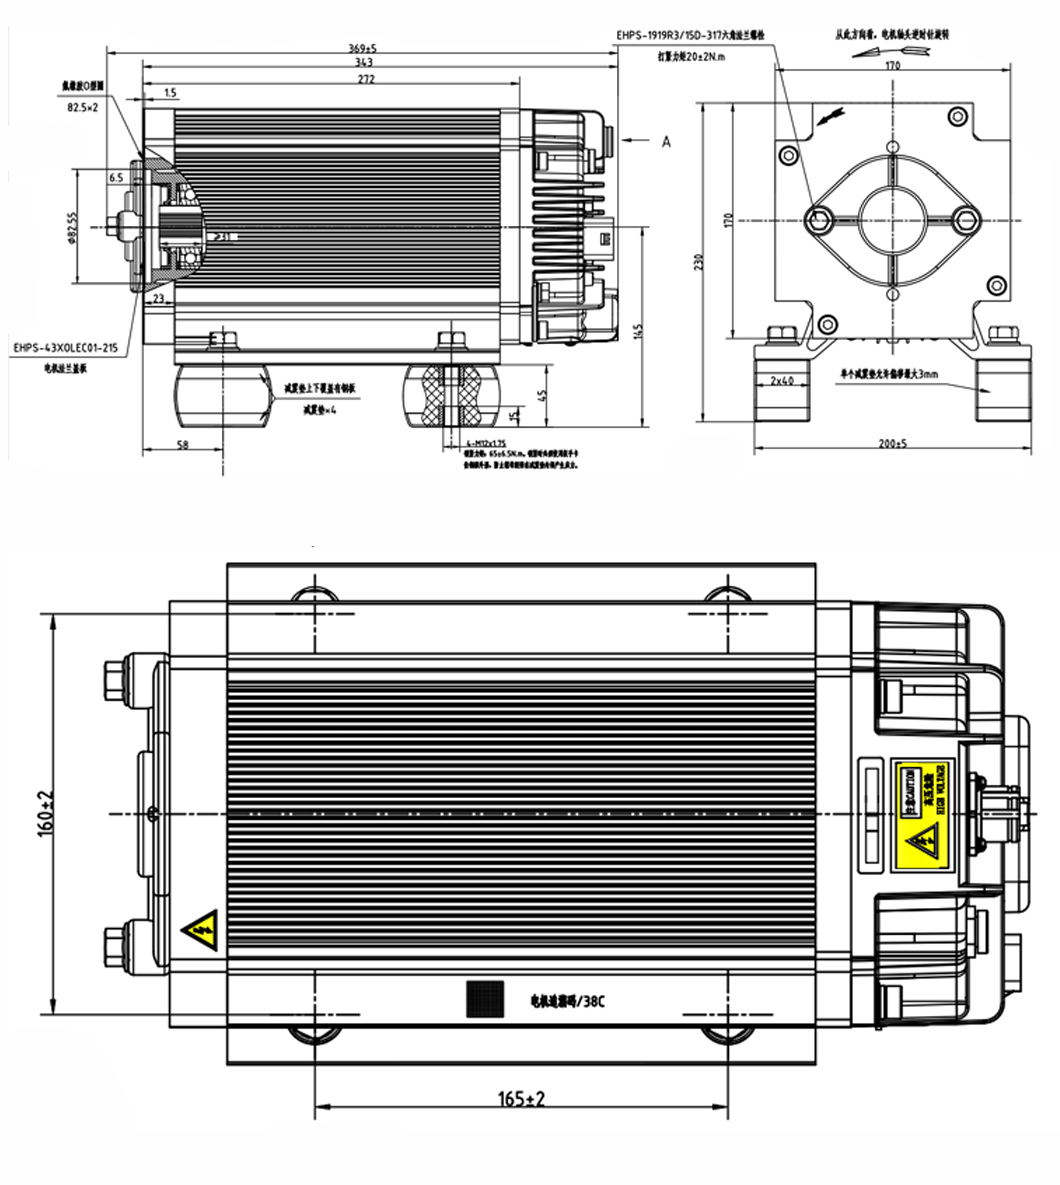
| Parámetros del motor del módulo de alto voltaje (controlador 400-700 VCC) | |||
| Modelo de motor y controlador | EHPS-38CBJJNF01-010 | ||
| Tensión nominal del motor (VCA) | 380 | Tipo de resistencia de control de temperatura | Ninguno |
| Potencia nominal (kW) | 5 | Velocidad nominal (r/min) | 1500 |
| Potencia máxima de salida (kW) | 10 | Frecuencia nominal (Hz) | 100 |
| Tensión inducida a velocidad nominal (VAC) | 286.1 | Número de polos del motor | 8 postes (4 pares de postes) |
| Corriente de fase nominal (A) | 11 | Resistencia de línea (Ω) (a 20°C) | 1,45 |
| Corriente de fase pico (A) | 23 | Ciclo de trabajo | T2-3min |
| Inductancia del eje D (mH) | 8.035 | Eficiencia nominal (%) | ≥92% |
| Inductancia del eje Q (mH) | 22.08 | Grado de aislamiento | Clase H |
| Par nominal (Nm) | 31,83 | Grado de protección | IP68 |
| Par máximo (Nm) | 63,7 | Método de enfriamiento | Enfriamiento natural |
| Rango de velocidad (r/min) | 600-1800 | Temperatura ambiente de funcionamiento | -40~+85℃ |
| Tipo de motor | Motor síncrono de imanes permanentes sin sensores SVC | ||
| Parámetros del motor del módulo de baja tensión (24VDC) | |||
| Potencia máxima (kW) | 2.5 | Velocidad nominal (r/min) | 1200 |
| Corriente inductiva a velocidad nominal (VAC) | 14.25 | Frecuencia nominal (Hz) | 80 |
| Corriente de fase pico (A) | 145 | Número de polos del motor | 8 postes (4 pares de postes) |
| Inductancia del eje D (mH) | 0.03877 | Resistencia del cable (Ω) | 23 |
| Inductancia del eje Q (mH) | 0.09948 | ciclo de trabajo | T2-3min |
| Par máximo (Nm) | 23.8 | Temperatura ambiente de funcionamiento | -40~+85℃ |
| Tipo de motor | Imán permanente síncrono | ||
Principio de funcionamiento
Cuando el conductor gira el volante, los sensores de torsión y ángulo de dirección recopilan señales, y el bus CAN del vehículo proporciona la señal de velocidad del vehículo, que luego se transmite al controlador E-HPS.
La ECU calcula el flujo y la presión de la dirección asistida requeridos en función de la velocidad del vehículo y el par de dirección: Baja velocidad/Parado: el motor funciona a alta velocidad, generando un gran flujo, lo que resulta en una dirección ligera; Alta velocidad: La velocidad del motor disminuye, lo que reduce la dirección asistida, hace que el volante sea más pesado y mejora la estabilidad de conducción; Conducción recta casi sin dirección: el motor funciona a baja velocidad en modo de espera y casi no consume energía (energía suministrada según demanda).